
Применение промышленных роботов 2026: обзор решений от производителей
2026-08-09
- Применение промышленных роботов в 2026 году: стратегический обзор решений от производителей
- Эволюция задач: где сейчас применяются промышленные роботы
- Отраслевая специфика: реальные сценарии и цифры
- Технические характеристики: на что смотреть в спецификации
- Как выбрать решение: алгоритм подбора оборудования
- Сравнение типов роботов: что лучше для вашей задачи
- Фокус на специализации: опыт ООО «Чунцин Шуньсин» в литье под давлением
- Типичные ошибки при внедрении и как их избежать
- Тренды 2026 года: куда движется отрасль
- FAQ: Часто задаваемые вопросы о применении промышленных роботов
- Заключение и рекомендации по закупке
Применение промышленных роботов в 2026 году: стратегический обзор решений от производителей
Применение промышленных роботов в 2026 году трансформировалось из инструмента автоматизации крупных конвейеров в ключевой элемент гибкого, адаптивного производства. Современные роботизированные комплексы больше не ограничиваются повторяющимися задачами сварки или паллетирования; они интегрируют машинное зрение, тактильные датчики и ИИ-алгоритмы для выполнения прецизионной сборки, контроля качества и работы в опасных средах. Для технических директоров и инженеров-проектировщиков критически важно понимать, как выбрать оборудование, которое обеспечит окупаемость (ROI) в течение 18–24 месяцев, соответствуя стандартам ГОСТ и международным нормам безопасности.
В данном обзоре мы детально разбираем актуальные сценарии внедрения, технические характеристики современных манипуляторов и скрытые факторы, влияющие на итоговую стоимость владения. Мы опираемся на реальные кейсы интеграции в металлообработке, логистике и пищевой промышленности, избегая маркетинговых клише в пользу инженерной практики. Если вы рассматриваете модернизацию цеха, этот материал станет базой для формирования технического задания (ТЗ) поставщику.
Эволюция задач: где сейчас применяются промышленные роботы
Еще пять лет назад основным барьером для внедрения робототехники была сложность программирования и необходимость изоляции рабочих зон. В 2026 году ландшафт изменился. Применение промышленных роботов теперь диктуется не столько желанием заменить ручной труд, сколько потребностью в стабильности качества и сборе данных в режиме реального времени. Робот стал узлом IIoT (Industrial Internet of Things), передающим телеметрию о состоянии инструмента, вибрациях и точности позиционирования в ERP-систему предприятия.
Современные производственные линии требуют быстрой переналадки. Здесь на первый план выходят коботы (коллаборативные роботы) и легкие промышленные манипуляторы с полезной нагрузкой до 20 кг. Они позволяют осуществлять мелкосерийное производство с экономическим эффектом, ранее доступным только при массовом выпуске. Однако тяжелые роботы (грузоподъемностью свыше 500 кг) также переживают ренессанс благодаря развитию литий-ионных технологий и улучшенной динамике сервоприводов, что снижает энергопотребление на цикл на 15–20%.
Ключевые драйверы внедрения в 2026 году
- Дефицит квалифицированного персонала: Роботы берут на себя монотонные операции (шлифовка, подача заготовок), высвобождая операторов для контроля процесса.
- Требования к прослеживаемости: Каждая операция, выполненная роботом, логируется. Это критично для авиастроения и медицинского приборостроения.
- Энергоэффективность: Новые модели оснащены рекуперативными приводами, возвращающими энергию в сеть при торможении осей.
- Безопасность: Развитие стандартов ISO/TS 15066 позволило роботу и человеку работать в одном пространстве без защитных клеток при соблюдении ограничений по скорости и силе контакта.
Отраслевая специфика: реальные сценарии и цифры
Универсальных решений не существует. Успешное применение промышленных роботов зависит от адаптации энд-эффектора (захвата) и программного обеспечения под конкретный технологический процесс. Ниже приведены три детальных примера из практики, демонстрирующие влияние роботизации на ключевые показатели эффективности (KPI).
1. Дуговая сварка в машиностроении
Традиционная ручная сварка крупных металлоконструкций страдает от человеческого фактора: непровары, поры, геометрические отклонения. Внедрение сварочного робота с системой лазерного сканирования шва позволяет компенсировать неточности подготовки кромок.
Технические параметры кейса:
- Оборудование: 6-осевой робот с грузоподъемностью 20 кг, сварочный источник инверторного типа.
- Точность позиционирования: ±0.05 мм.
- Скорость сварки: до 1.2 м/мин (для угловых швов).
- Экономический эффект: Снижение расхода сварочной проволоки на 18% за счет точного контроля подачи. Увеличение производительности участка на 220% за счет работы в две смены без перерывов.
- Инженерный нюанс: Критически важна правильная настройка TCP (Tool Center Point). Ошибка в калибровке горелки более чем на 1 мм приводит к браку при сварке толщин свыше 10 мм.
2. Паллетирование и логистика на пищевом производстве
В пищевой отрасли требования к гигиене и скорости высоки. Роботы здесь работают в условиях повышенной влажности и низких температур (холодильные камеры).
Параметры внедрения:
- Тип робота: Дельта-робот или 4-осевой паллетайзер с защитой IP67/IP69K.
- Грузоподъемность: до 120 кг (для мешков и коробов).
- Цикл: до 1400 циклов в час.
- Температурный режим: Стабильная работа при -25°C без потери точности энкодеров.
- Результат: Исключение травматизма персонала (грыжи, травмы спины). Окупаемость проекта составляет 14 месяцев при двухсменной работе.
3. Машинная обработка и удаление заусенцев
Постобработка литых деталей — одна из самых вредных для здоровья операций из-за пыли и шума. Роботизация этого процесса требует использования силомоментного очувствления (Force/Torque Sensing).
Технические детали:
- Технология: Активное шлифование с контролем усилия прижима (например, 50 Н ± 2 Н).
- Инструмент: Плавающий шпиндель с абразивными лентами.
- Преимущество: Робот “чувствует” поверхность и адаптирует траекторию, избегая перегрева детали и сохраняя геометрию.
- Производительность: Обработка одной детали за 45 секунд против 3 минут вручную.
Технические характеристики: на что смотреть в спецификации
При выборе оборудования многие закупщики фокусируются только на грузоподъемности и радиусе действия. Это ошибка. Для обеспечения долгосрочной надежности необходимо анализировать динамические характеристики и интерфейсы интеграции.
| Параметр | Влияние на процесс | Рекомендуемое значение (2026) |
|---|---|---|
| Повторяемость (Repeatability) | Точность возврата в одну точку. Критично для сборки и сварки. | ±0.02 – ±0.05 мм для легких роботов; ±0.1 мм для тяжелых. |
| Класс защиты (IP Rating) | Устойчивость к пыли и воде. Важно для литья, мойки, улицы. | IP54 (стандарт), IP67 (пищевка/литье), IP69K (высокое давление мойки). |
| Интерфейсы связи | Возможность интеграции с PLC и SCADA. | Поддержка Profinet, EtherCAT, Modbus TCP обязательно. OPC UA для Industry 4.0. |
| Момент инерции | Влияет на скорость разгона/торможения и вибрацию. | Смотрите графики нагрузки на оси. Превышение ведет к быстрому износу редукторов. |
| Энергопотребление | Операционные расходы (OPEX). | Среднее потребление 0.5–1.5 кВт/ч в рабочем режиме. Наличие режима Eco. |
Обратите внимание на тип редукторов. В 2026 году большинство производителей перешли на циклоидальные редукторы нового поколения с меньшим люфтом и большим сроком службы (до 40 000–60 000 часов наработки до технического обслуживания). Гармонические приводы остаются стандартом для легких осей, но требуют более тщательного мониторинга состояния.
Как выбрать решение: алгоритм подбора оборудования
Процесс выбора не должен начинаться с каталога производителя. Он начинается с аудита технологического процесса. Ошибки на этапе проектирования стоят дороже, чем само оборудование. Следуйте этому чек-листу:
- Анализ задачи: Четко определите вес детали, габариты, требуемую точность и такт времени. Добавьте запас 15–20% к грузоподъемности на вес захвата и непредвиденные нагрузки.
- Картирование рабочей зоны: Постройте 3D-модель ячейки. Проверьте, не попадает ли робот в сингулярные положения (когда оси совпадают и управление теряется). Используйте ПО для симуляции (например, RoboDK или нативные симуляторы вендоров).
- Выбор энд-эффектора: Захват — это 50% успеха. Пневматические захваты дешевы, но электрические обеспечивают лучший контроль силы и обратную связь. Для хрупких предметов используйте вакуумные генераторы с контролем потока.
- Интеграция безопасности: Рассчитайте необходимые защитные зоны. Если используется кобот, проведите оценку рисков согласно ISO/TS 15066. Возможно, потребуются лазерные сканеры безопасности или коврики.
- Сервисная поддержка: Узнайте наличие складских запчастей в вашем регионе. Срок поставки редуктора или платы управления не должен превышать 2–3 недель. Простой линии стоит дорого.
Инженерный совет: Не стремитесь к максимальной скорости робота. Высокая скорость требует более мощных (и дорогих) приводов и создает высокие вибрации, что снижает точность. Оптимизируйте траекторию, а не только скорость.
Сравнение типов роботов: что лучше для вашей задачи
Рынок предлагает разнообразные кинематические схемы. Выбор между ними определяет архитектуру всей ячейки.
| Тип робота | Преимущества | Недостатки | Лучшее применение |
|---|---|---|---|
| Шарнирные (6 осей) | Высокая гибкость, доступ к деталям со всех сторон, большой радиус. | Сложное программирование траекторий, наличие “мертвых зон”. | Сварка, покраска, сборка, обработка сложных поверхностей. |
| SCARA | Высокая скорость в горизонтальной плоскости, жесткость по вертикали, компактность. | Ограниченная рабочая зона по высоте, не может работать “перевернутым”. | Монтаж электроники, упаковка, перемещение мелких деталей. |
| Дельта (Parallel) | Экстремально высокая скорость, высокая точность. | Малая грузоподъемность (обычно до 10-15 кг), сложная кинематика. | Сортировка, упаковка пищевых продуктов, фармацевтика. |
| Декартовы (XYZ) | Простота программирования, высокая жесткость, масштабируемость. | Занимают много места, низкая гибкость. | ЧПУ станки, 3D-печать больших объемов, паллетирование простых грузов. |
| Коботы | Безопасность, легкое обучение (lead-through programming), мобильность. | Ниже скорость и грузоподъемность по сравнению с промышленными аналогами, высокая цена за кг нагрузки. | Мелкая сборка, лабораторные задачи, помощь оператору. |
Фокус на специализации: опыт ООО «Чунцин Шуньсин» в литье под давлением
В то время как универсальные роботы стремятся охватить все отрасли, глубокое понимание специфики конкретного производства часто дает большее конкурентное преимущество. Ярким примером такой нишевой экспертизы является подход компании ООО «Чунцин Шуньсин Технология Интеллектуального Оборудования». Основанная в 2014 году в городе Иу (Китай) и получившая в 2018 году статус «Национальное высокотехнологичное предприятие», компания сосредоточилась на разработке специализированных решений для инжекционного литья.
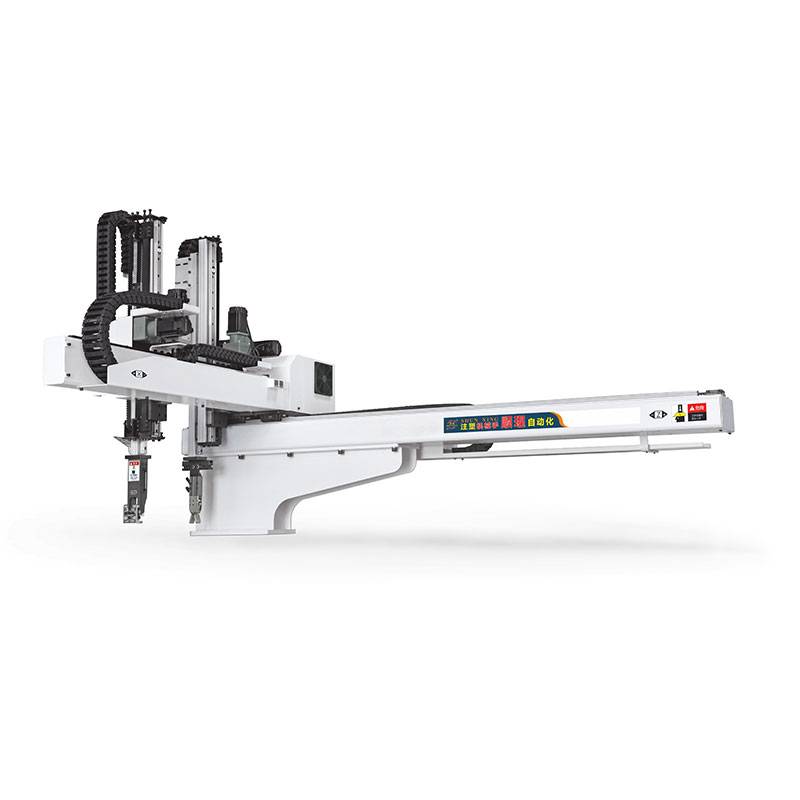
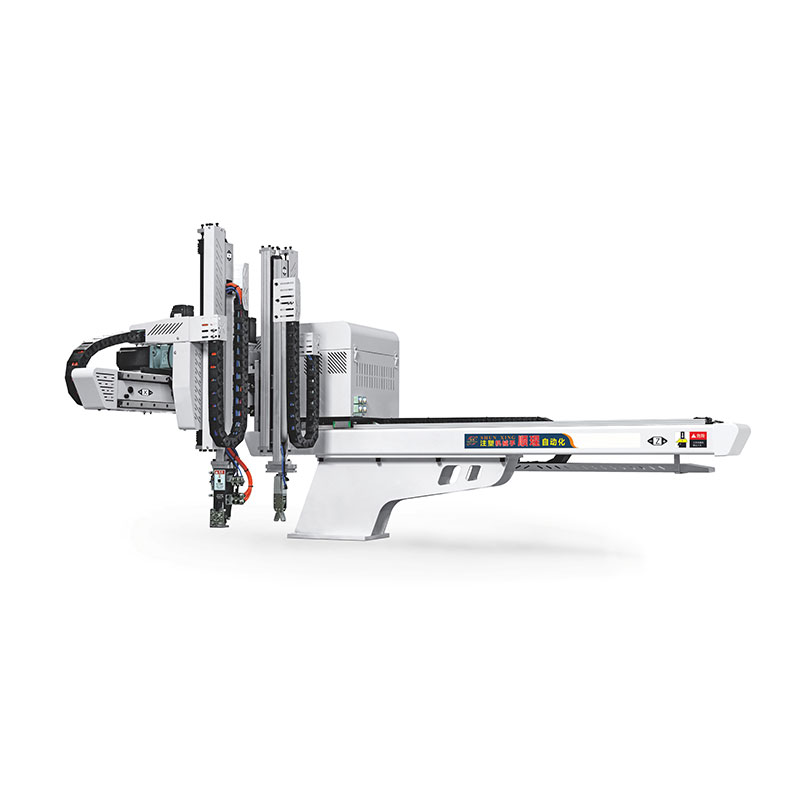
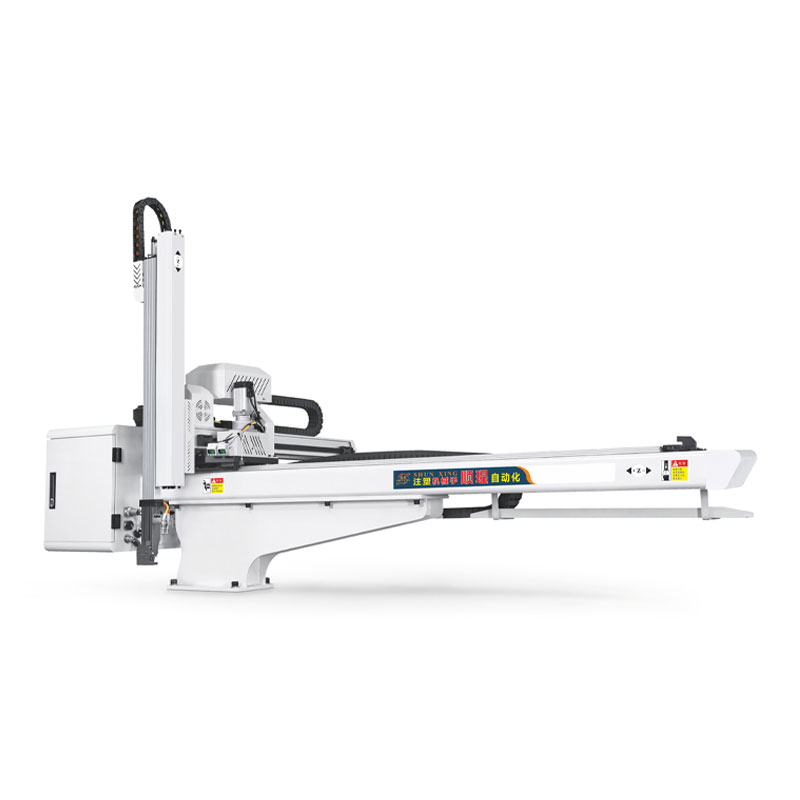
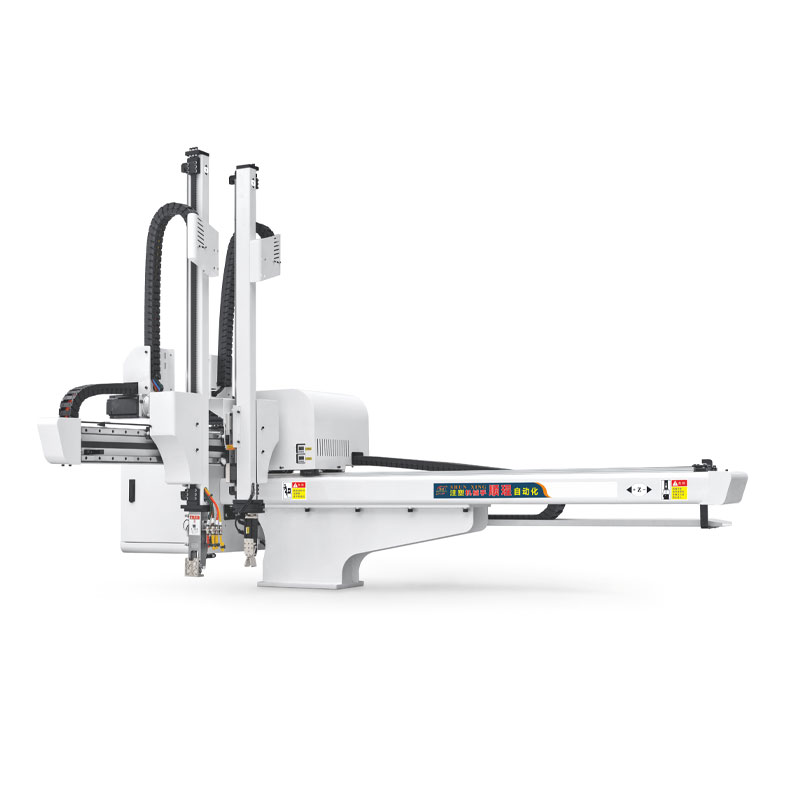
В отличие от производителей широкого профиля, Чунцин Шуньсин делает ставку на глубокую интеграцию сервоманипуляторов в литейные процессы. Их линейка 5-осевых сервоманипуляторов (включая серии SX5-800-1300 и SX5-800-1600) разработана с учетом высоких цикловых нагрузок, характерных для термопластавтоматов. Использование сервоприводных систем обеспечивает плавность движений и минимальный износ механических частей, что критично для поддержания точности позиционирования при круглосуточной работе.
Опыт компании, поставляющей оборудование в более чем 30 стран мира, показывает, что специализация позволяет достигать показателя соответствия техническим требованиям на уровне 95%. Строгий контроль качества на всех этапах — от проектирования до финального тестирования — и наличие сервисной поддержки с уровнем удовлетворенности клиентов 90% делают таких производителей надежными партнерами для предприятий, где надежность оборудования напрямую влияет на объем выпуска продукции.
Типичные ошибки при внедрении и как их избежать
Статистика показывает, что до 30% проектов роботизации сталкиваются с проблемами на этапе запуска или не достигают заявленной эффективности. Вот основные причины:
1. Игнорирование качества входящей заготовки
Робот работает строго по программе. Если деталь пришла с отклонением в 2 мм, а допуск программы — 0.5 мм, робот либо сломает инструмент, либо выдаст брак. Решение: Внедрение систем технического зрения (Machine Vision) для коррекции координат захвата в реальном времени.
2. Недооценка веса и момента инерции инструмента
Инженеры часто забывают, что тяжелый захват или длинный рычаг создают огромный момент на последней оси. Это приводит к перегреву двигателей и аварийным остановкам. Решение: Точный расчет нагрузок в ПО производителя перед покупкой. Использование облегченных материалов (карбон, алюминий) для захватов.
3. Отсутствие плана обслуживания
Промышленный робот — это механика. Редукторы изнашиваются, смазка деградирует. Работа “до поломки” недопустима. Решение: Внедрение предиктивного обслуживания. Современные контроллеры могут отслеживать ток двигателей и предсказывать износ редуктора за месяцы до выхода из строя.
4. Слабая квалификация персонала
Покупка робота не решает кадровых проблем. Операторы должны уметь перезапускать систему, менять инструменты и устранять простые ошибки. Решение: Обязательное обучение сотрудников на стороне интегратора или производителя.
Тренды 2026 года: куда движется отрасль
Рынок промышленной робототехники продолжает развиваться. Вот несколько трендов, которые влияют на применение промышленных роботов прямо сейчас:
- No-Code Programming: Интерфейсы становятся интуитивными. Программирование путем “обучения рукой” (lead-through) или через графические блоки становится стандартом даже для тяжелых промышленных роботов. Это снижает порог входа для малого бизнеса.
- AI-driven Motion Planning: Алгоритмы искусственного интеллекта позволяют роботу самостоятельно находить оптимальную траекторию, избегая препятствий, которые не были заранее запрограммированы. Это особенно полезно в неструктурированных средах (склады, стройки).
- RaaS (Robot as a Service): Модель аренды роботов вместо покупки. Производитель берет на себя обслуживание и обновления, а клиент платит за часы работы или количество циклов. Это снижает CAPEX и риски.
- Гибридные системы: Комбинация мобильного робота (AGV/AMR) и манипулятора. Такие мобильные роботы-манипуляторы могут перемещаться между станками, выполняя функции загрузки/разгрузки, что повышает гибкость цеха.
FAQ: Часто задаваемые вопросы о применении промышленных роботов
Какой срок окупаемости промышленного робота в 2026 году?
В среднем, срок окупаемости (ROI) составляет от 12 до 24 месяцев. Зависит от стоимости труда, который заменяется, количества смен (робот может работать 24/7) и сложности интеграции. Для простых задач (паллетирование) окупаемость может быть быстрее (8–10 месяцев).
Сложно ли программировать промышленного робота?
Современные системы стали значительно проще. Базовые задачи (перемещение точки А в точку Б) можно настроить за несколько часов без глубоких знаний программирования. Сложные процессы (сварка, шлифовка) требуют квалификации инженера-интегратора, но производители предоставляют готовые программные модули (macro), упрощающие задачу.
Нужно ли ограждать робота?
Если это классический промышленный робот высокой мощности — да, ограждение обязательно согласно нормам охраны труда. Если это сертифицированный кобот с ограничением силы и скорости, работа в общей зоне возможна после проведения оценки рисков. Однако на практике даже коботы часто ограждают легкими барьерами для предотвращения случайных столкновений.
Что делать, если изменилась продукция?
Гибкость — главное преимущество роботов. При смене продукции обычно требуется замена энд-эффектора (захвата) и загрузка новой программы. Если изменения геометрические, может потребоваться корректировка траекторий. Модульная конструкция захватов позволяет производить переналадку за 15–30 минут.
Как применение промышленных роботов влияет на качество продукции?
Роботы обеспечивают высочайшую повторяемость. Исключается человеческий фактор (усталость, невнимательность). Это приводит к снижению процента брака на 30–50% и повышению однородности выпускаемой продукции, что критично для соблюдения стандартов качества.
Заключение и рекомендации по закупке
Внедрение робототехники в 2026 году — это не вопрос престижа, а вопрос выживания и конкурентоспособности промышленных предприятий. Применение промышленных роботов позволяет стабилизировать качество, снизить зависимость от кадрового голода и повысить прозрачность производственных процессов. Однако успех проекта на 80% зависит от качества предварительного анализа и выбора правильного интегратора.
Не гонитесь за брендами. Смотрите на техническую поддержку, наличие сервиса в вашем регионе и открытость программного обеспечения. Начните с пилотного проекта на одном участке, отладьте процесс, обучите персонал и затем масштабируйте решение.
Если вы готовы обсудить техническое задание для вашего производства или нуждаетесь в подборе оборудования под конкретную задачу, наши инженеры готовы провести бесплатный аудит вашего процесса.
Готовы автоматизировать производство?
Получите индивидуальное коммерческое предложение и схему интеграции.
→ Связаться с отделом робототехники
→ Скачать каталог решений 2026